Flugplanung
Im Reiter Aufnahmen einer Baustelle, Abschnitt Flugplanung (aufklappen), entsteht aus einem Abrechnungsbereich eine Kartiermission für DJI Pilot 2. Die Drohne fliegt parallele Bahnen (Rasenmäher-Muster) mit senkrecht nach unten gerichteter Kamera und löst auf jeder Bahn in festem Abstand aus. Die Fotos gehen danach wie gewohnt an NodeODM.
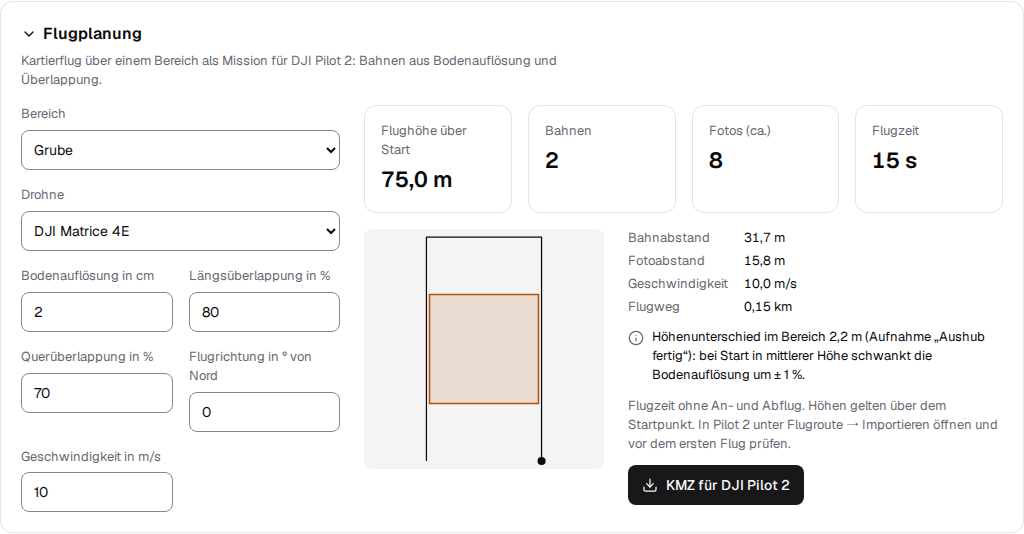
Einstellungen
| Feld | Vorgabe | Bedeutung |
|---|---|---|
| Bereich | erster Bereich | Fläche, die vollständig abgebildet wird |
| Drohne | Matrice 4E | Kamera und Gerätekennung in der Mission |
| Bodenauflösung | 2 cm | Größe eines Pixels am Boden (GSD); bestimmt die Flughöhe |
| Längsüberlappung | 80 % | Überlappung aufeinanderfolgender Fotos auf einer Bahn |
| Querüberlappung | 70 % | Überlappung benachbarter Bahnen |
| Flugrichtung | 0° | Richtung der Bahnen, im Uhrzeigersinn von Nord (90° = Ost–West) |
| Geschwindigkeit | 10 m/s | wird verringert, wenn die Kamera sonst nicht schnell genug auslöst |
Für Massen genügen 2 cm Bodenauflösung mit 80/70 % Überlappung (siehe Methode). Bei Bewuchs oder steilen Böschungen hilft mehr Überlappung (85/75 %).
Rechnung
Mit Sensorbreite s, Brennweite f und Bildbreite B (Pixel) der Kamera:
- Flughöhe H = GSD · f · B / s. Für die Matrice 4E (4/3-Sensor 17,3 × 13 mm, 12,29 mm, 5280 × 3956 Pixel) ist das H ≈ 37,5 · GSD: 2 cm → 75 m.
- Bahnabstand = GSD · 5280 · (1 − Querüberlappung): 2 cm, 70 % → 31,7 m.
- Fotoabstand = GSD · 3956 · (1 − Längsüberlappung): 2 cm, 80 % → 15,8 m. Die lange Bildseite liegt quer zur Flugrichtung.
- Geschwindigkeit höchstens Fotoabstand / 0,7 s (kürzestes Auslöseintervall).
Die Bahnen liegen mittig über dem Bereich, die äußeren auf oder jenseits der Grenze; jede Bahn beginnt und endet einen Fotoabstand außerhalb, damit auch die Ränder in voller Überlappung abgebildet sind. Bei unregelmäßigen Bereichen folgt die Länge jeder Bahn dem Umriss.
Höhe und Gelände
Pilot 2 fliegt die Höhe über dem Startpunkt. Gibt es schon eine Aufnahme, zeigt Fixpunkt den Höhenunterschied im Bereich und wie stark die Bodenauflösung deshalb schwankt; ab ± 10 % erscheint eine Warnung. Am besten in mittlerer Höhe des Geländes starten, nicht auf der Grubensohle.
In Pilot 2 öffnen
- KMZ für DJI Pilot 2 herunterladen und auf die Fernsteuerung kopieren (USB, microSD oder Cloud-Laufwerk).
- In Pilot 2 Flugroute → Importieren und die Datei wählen.
- Route, Höhe und Rückkehrhöhe in Pilot 2 prüfen und dann fliegen.
Die Datei folgt dem DJI-Format WPML: wpmz/template.kml (zum Bearbeiten in Pilot 2) und wpmz/waylines.wpml
(was die Drohne ausführt). Je Bahn gibt es zwei Wegpunkte. Am ersten Wegpunkt schwenkt die Kamera auf −90°, auf
jeder Bahn löst sie über multipleDistance aus. Nach dem letzten Wegpunkt kehrt die Drohne zurück
(goHome), bei Verbindungsverlust ebenso.
Vor dem ersten Flug prüfen
Die Gerätekennung der Matrice 4E (99/0, Kamera 88) steht nicht in der öffentlichen Produktliste der DJI Cloud API. Lehnt Pilot 2 die Datei ab, als Drohne „Mavic 3 Enterprise“ wählen (77/0, Kamera 66, laut Produktliste) oder die Route einmal in Pilot 2 anlegen und mit den Bahnen aus der Vorschau vergleichen.
API
GET /api/regions/{id}/flightplan?gsd=2&front=80&side=70&direction=0&speed=10&drone=m4e
GET /api/regions/{id}/flightplan.kmz?…
Die erste Abfrage liefert Bahnen (UTM), Kennzahlen und den Höhenbereich der letzten Aufnahme als JSON, die zweite die Mission.
Letztes Update: